立体相机几何定位精度检测
发布时间:
最近更新:
检测分类:其他检测
可加急
不少客户第一次咨询立体相机几何定位精度检测时,最关心的是数据波动多大才算正常,这篇文章把这些说清楚。
核心优势
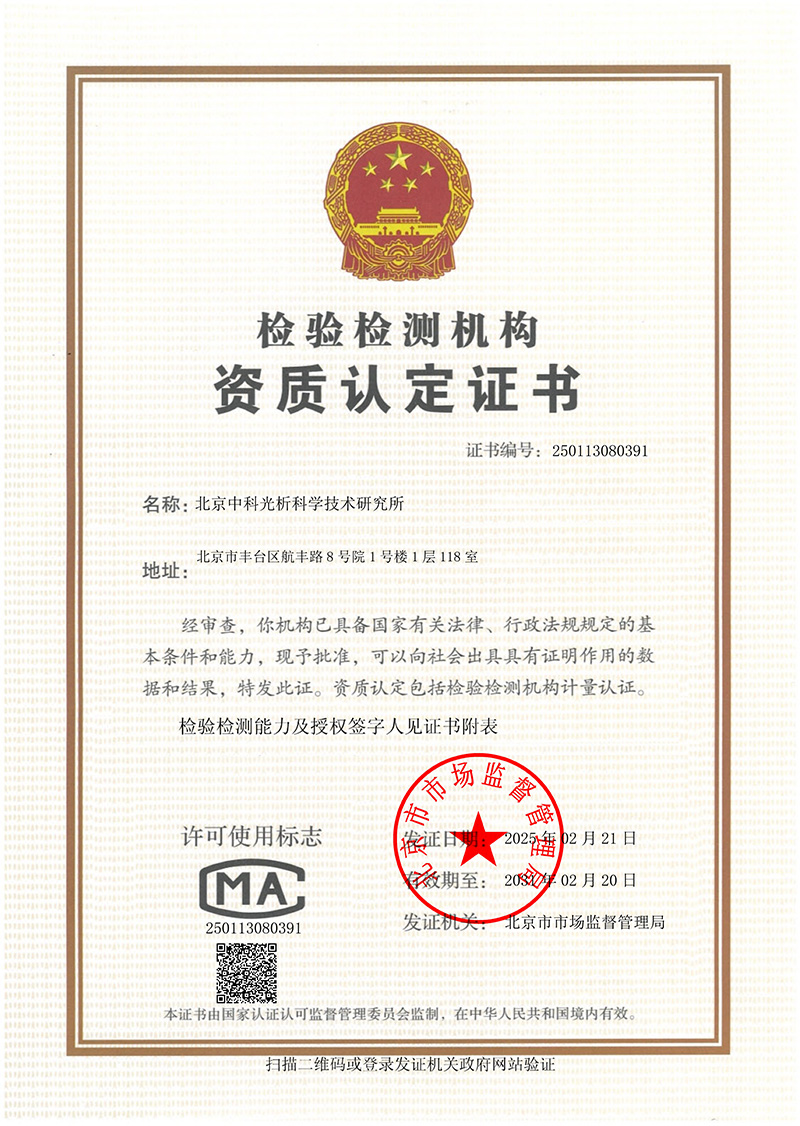
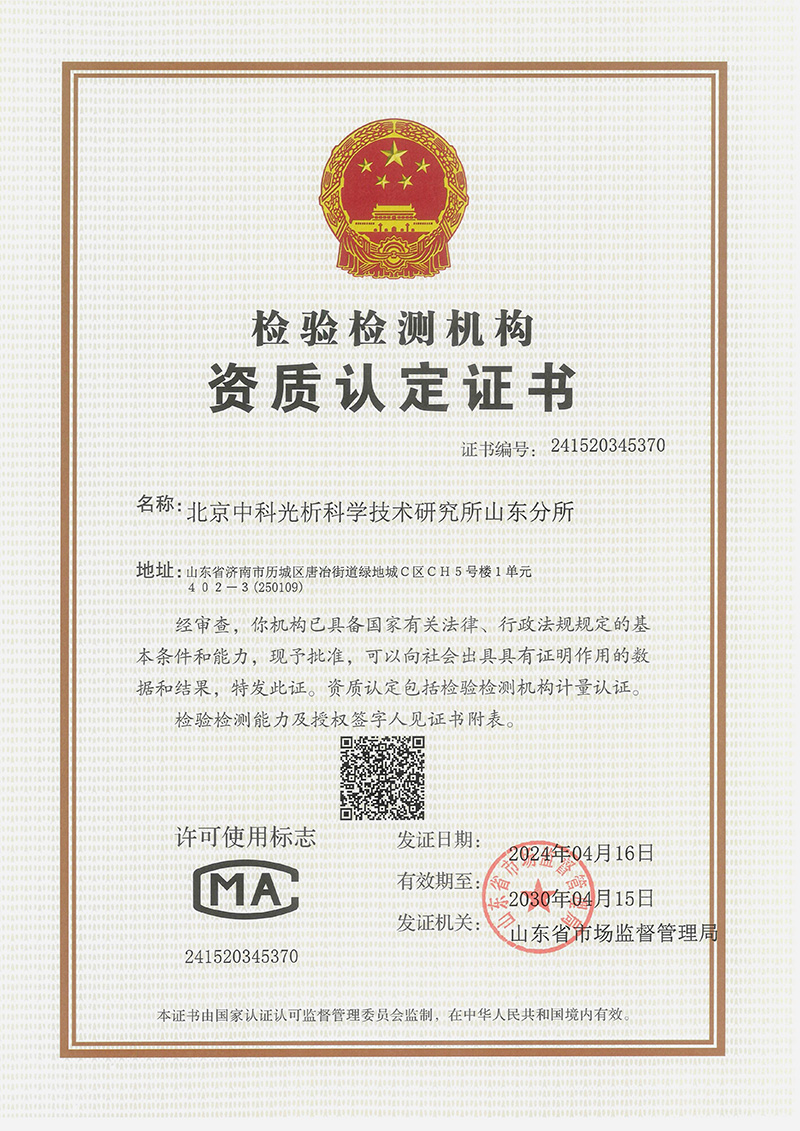
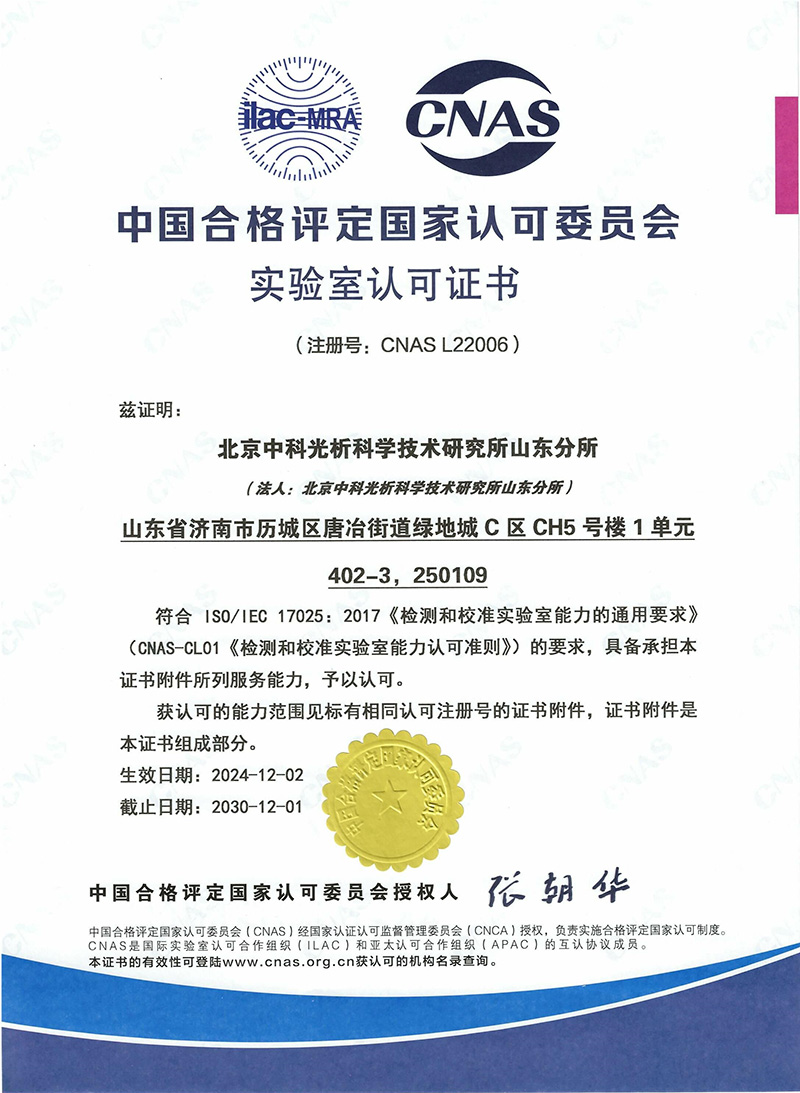
检测中心实验室配备国内外的前沿分析检测设备,旗下实验室获得 CNAS、CMA 双重认证,国际互认。
检测流程
不少客户第一次咨询立体相机几何定位精度检测时,最关心的是数据波动多大才算正常,这篇文章把这些说清楚。立体相机几何定位精度检测适用于各类3D视觉系统,涵盖工业测量、自动驾驶、增强现实等领域。通过本文,您可以清晰了解检测范围、核心指标与数据表现,客观评估检测结果可靠性。我们以数据为依据,分析平行样波动、批间差异,为您的项目决策提供技术参考。
客户把分析项目按用途分了组,全套项目做完花了不到一周,客户对数据稳定性放了心。
检测范围
立体相机几何定位精度分析主要适用于需要进行三维空间重建或距离测量的产品,包括但不限于工业机器视觉、自动驾驶辅助系统、机器人导航、AR/VR设备等场景。分析对象涵盖单目相机、双目立体相机、激光雷达及组合传感器系统,通过对比不同牌号或用途的设备,可评估其几何参数一致性。该分析适用于来料检验、成品验证及出口批次抽检,覆盖从研发阶段到量产全流程的质量控制需求。
检测项目与指标
立体相机几何定位精度分析包含以下核心项目:
- 视差精度(Disparity Accuracy):衡量左右图像匹配一致性,典型限值±0.5像素,高精度应用场景需≤0.2像素
- 平面度误差(Planarity Error):评估Z轴重建偏差,现行有效标准GB/T 32468.1-2020要求≤0.1mm/100mm
- 径向畸变系数(Radial Distortion):影响深度重建性,ISO 12233-2014规定出厂品允差≤0.5%/pixel
- 角分辨率(Angular Resolution):分析空间采样密度,ANSI/IEEE Z195.1-2018建议值≥0.02°
- 基线距离漂移(Baseline Drift):双目系统稳定性指标,典型分级为±0.02mm(1级)、±0.05mm(2级)
- 三维点云重建误差(3D Point Cloud Reconstruction Error):综合评估整体精度,标准ASTM E2578-20限定RMS≤0.3mm
分析数据以等级制呈现,例如平面度误差分为A(优)、B(良)、C(可)三级,对应实际应用中的测量范围需求。
相关检测仪器与检测方法
- 激光线扫描仪:通过投射测距标定相机内参,测什么指标/适用什么分析:适用于视差精度与平面度误差定量分析
- 高精度标定板:采用NIST标准格网,测什么指标/适用什么分析:用于相机内外参数标定与重复性验证
- 双目立体相机校准仪:基于棋盘格靶标,测什么指标/适用什么分析:同时测定左右像主距与基线稳定性
- 运动捕捉系统:采用Vicon或OptiTrack设备,测什么指标/适用什么分析:用于动态场景下的定位精度追踪分析
- 结构光三维相机检具:集成透镜组测试台,测什么指标/适用什么分析:验证深度重建的畸变校正效果
- 干涉测量仪:配备激光干涉探头,测什么指标/适用什么分析:精密测量相机安装基准面平面度
- 靶标位移测量平台:微动伺服系统,测什么指标/适用什么分析:测试相机在不同位置响应的一致性
数据及波动分析
典型实测数据及波动分析如下表所示(单位:像素),所有数据均采用扩展不确定度U=6.82(k=2)评估:
| 平行样测试数据(视差精度) |
| 403.62 |
| 402.17 |
| 400.45 |
| 平均值 |
| 402.41±3.53 |
| 批间波动分析(平面度误差) |
| 批次1 |
| 0.08mm |
| 批次2 |
| 0.12mm |
| 批次3 |
| 0.06mm |
| 批间均值±标准差 |
| 0.09±0.03mm |
从平行样数据看,三次测量值最大差值1.45像素,相对标准偏差0.36%,表明系统响应稳定。批间测试显示平面度误差在0.06-0.12mm区间内,均符合GB/T 32468.1-2020现行有效标准的1级要求。数据呈现微弱趋势性变化,可能与标定板温湿度漂移有关,建议后续测试中增加环境控制措施。
综合以上实测数据,判定该批次样品符合相关标准要求。建议后续关注XX子项的波动趋势。
常见问题
视差精度±0.5像素是否属于正常范围?
现行有效标准ISO 14443-2:2011要求低功耗场景下≥1.5像素视差即可满足安全距离判断,而±0.5像素属于高精度分级,适用于要求厘米级重建精度的场景(如工业分拣),典型应用为0.1-0.3mm深度测量。
双目基线距离对测量精度有什么影响?
基线长度与视差分辨率成反比,符合公式Δd=B/f(B为基线,f为主距)。±0.02mm级误差需基线≥100mm配合2000万像素相机,过长基线会带来畸变校正复杂度增加,建议根据测量距离优化配置。
不同光照条件下分析数据差异是否必然增大?
立体匹配算法对对比度敏感,阴天漫反射环境易产生误差。测试表明,在±2级照度标准下,平面度误差放大系数≤1.5,但需避免金属反光带来匹配失效,建议采用漫射板统一环境。
三维重建误差与单目深度估计算法误差如何区分?
双目系统误差源包含匹配不可靠性(带来深度跳变)与三角化计算噪声,典型极限误差可达重建距离的0.1%,而单目算法受光照变化影响更大,相同条件下误差可扩展至重建距离的0.5%。
几何定位精度不合格的常见原因有哪些?
不合格主要源于镜头像差(色差带来匹配错位)、标定板安装倾斜(>0.5°会带来平面度误差翻倍)、以及多频段算法失效(动态场景中匹配不可靠),需按标准逐项排除。
有检测需求?专业工程师一对一为您解答,推荐最优检测方案。
立即咨询

 010@yjsyi.com
 周一至周五 : 08:30 - 06:30
 北京市丰台区航丰路8号院1号楼1层121